Ctrl K
日本語
ログイン
新規登録
ホーム
>
技術資料
>
ロボットフランジ
ロボットフランジ
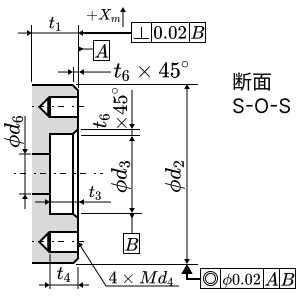
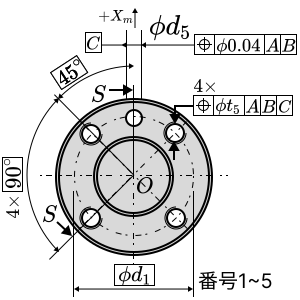
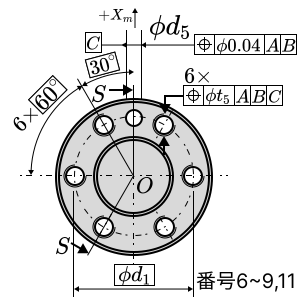
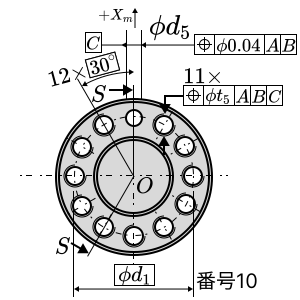
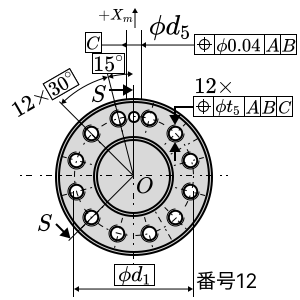
ロボットフランジ寸法
許容差の表示
非表示
表示
番号
ピッチ円直径 d
1
d
2
h8
d
3
H7
d
4
d
5
H7
d
6
t
1
最小
t
2
最小
t
3
最小
t
4
t
5
t
6
系列1
系列2
この表の誤りを報告
備考
参考文献
JIS B 8436 / ISO 9409-1(産業用ロボット - 機械的インタフェース)
ロボットフランジ | Updraft(アップドラフト) - 機械設計支援ツール